Maceta
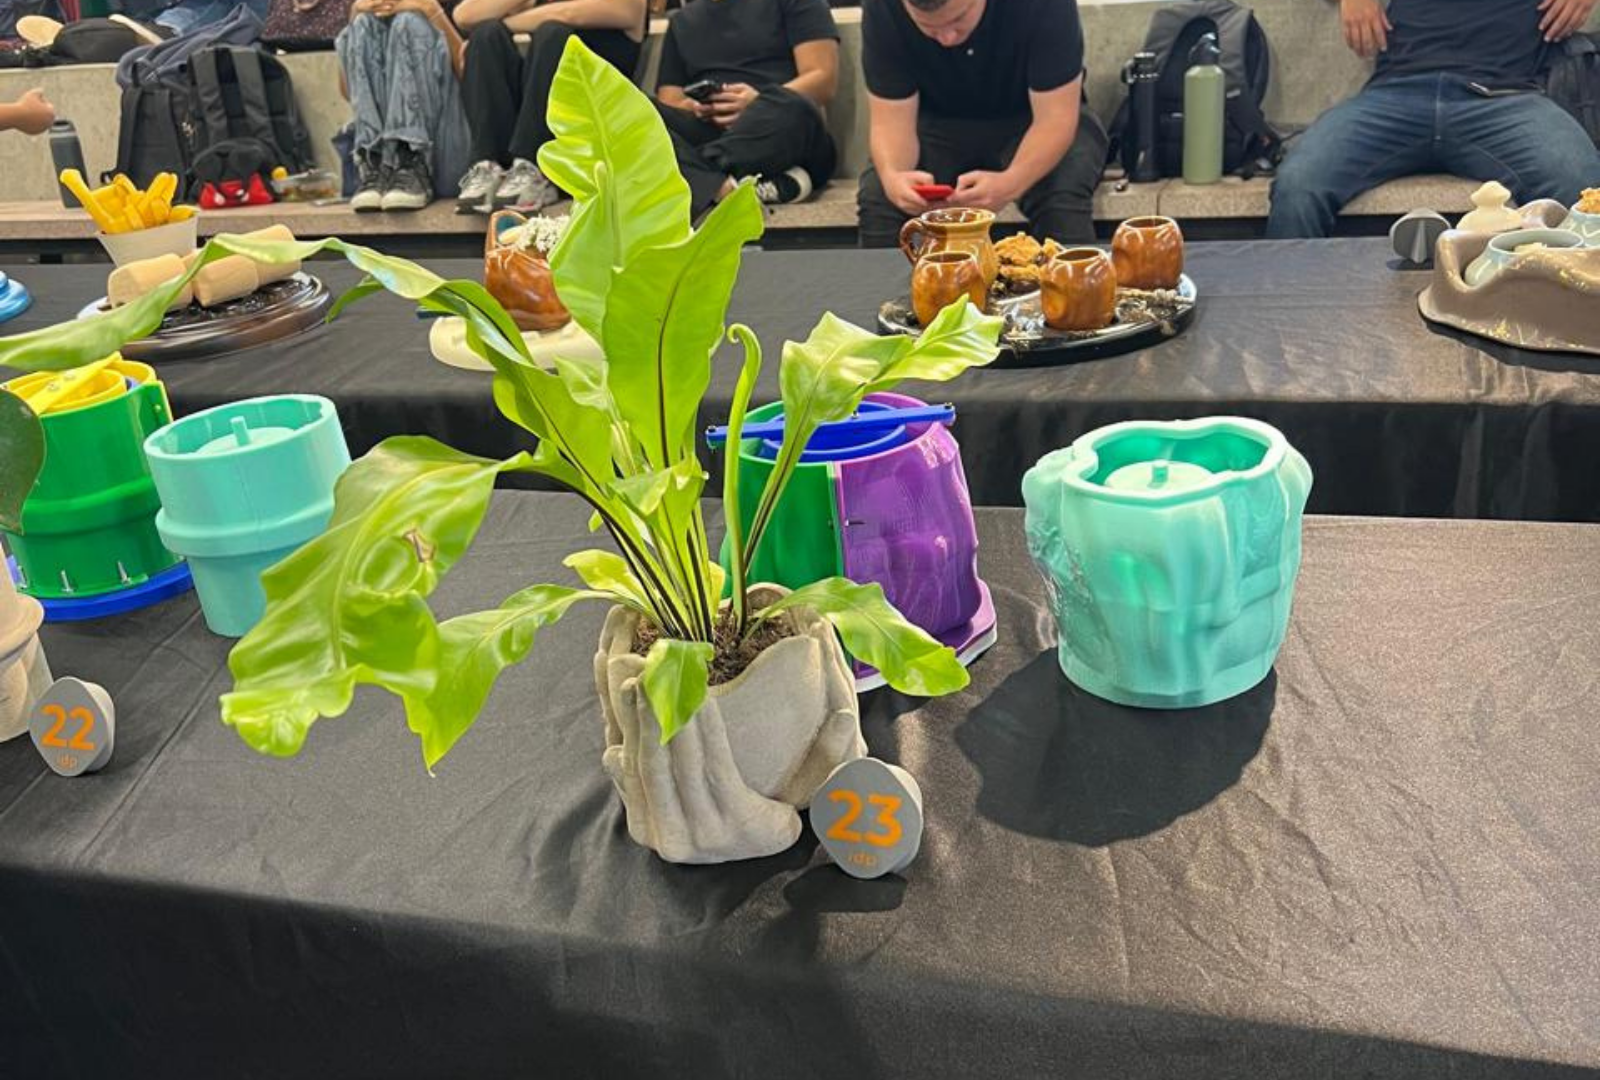
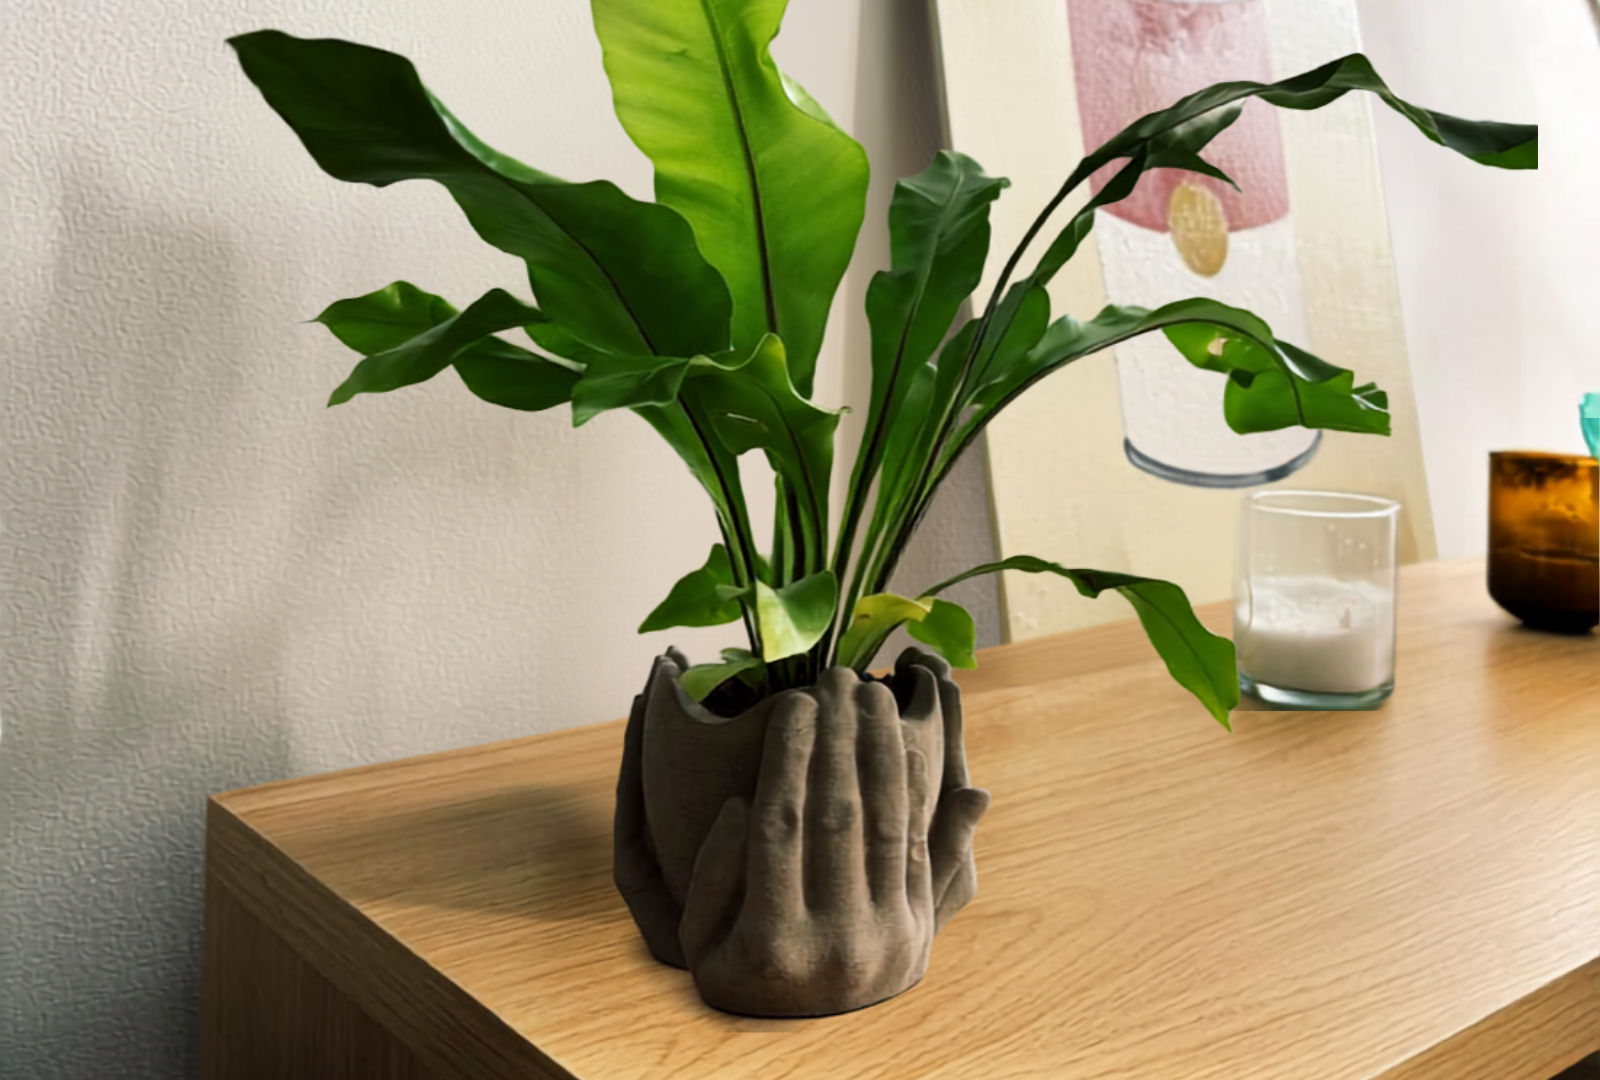
Una maceta con forma de manos reales, llevada de un escaneo 3D a un objeto de concreto a través de un molde de silicona.
- Mi rol
- Escaneo 3D · Molde · Vaciado
- Fechas
- 2025-1 · Semestre 6
- Equipo
- 3 integrantes
- Estado
- Prototipo terminado
Técnica
Escaneo 3D
Molde
Impresión 3D (PLA)
Molde flexible
Silicona
Vaciado
Concreto
Herramientas
SolidWorks · Meshmixer
Reto
El reto
Maceta partió de una idea sencilla y muy personal: convertir la forma de unas manos reales en un objeto funcional. El reto era capturar esa geometría orgánica con fidelidad y resolver todo el diseño de forma 100% computarizada, esa era la idea del proyecto: nada de esculpir a mano.
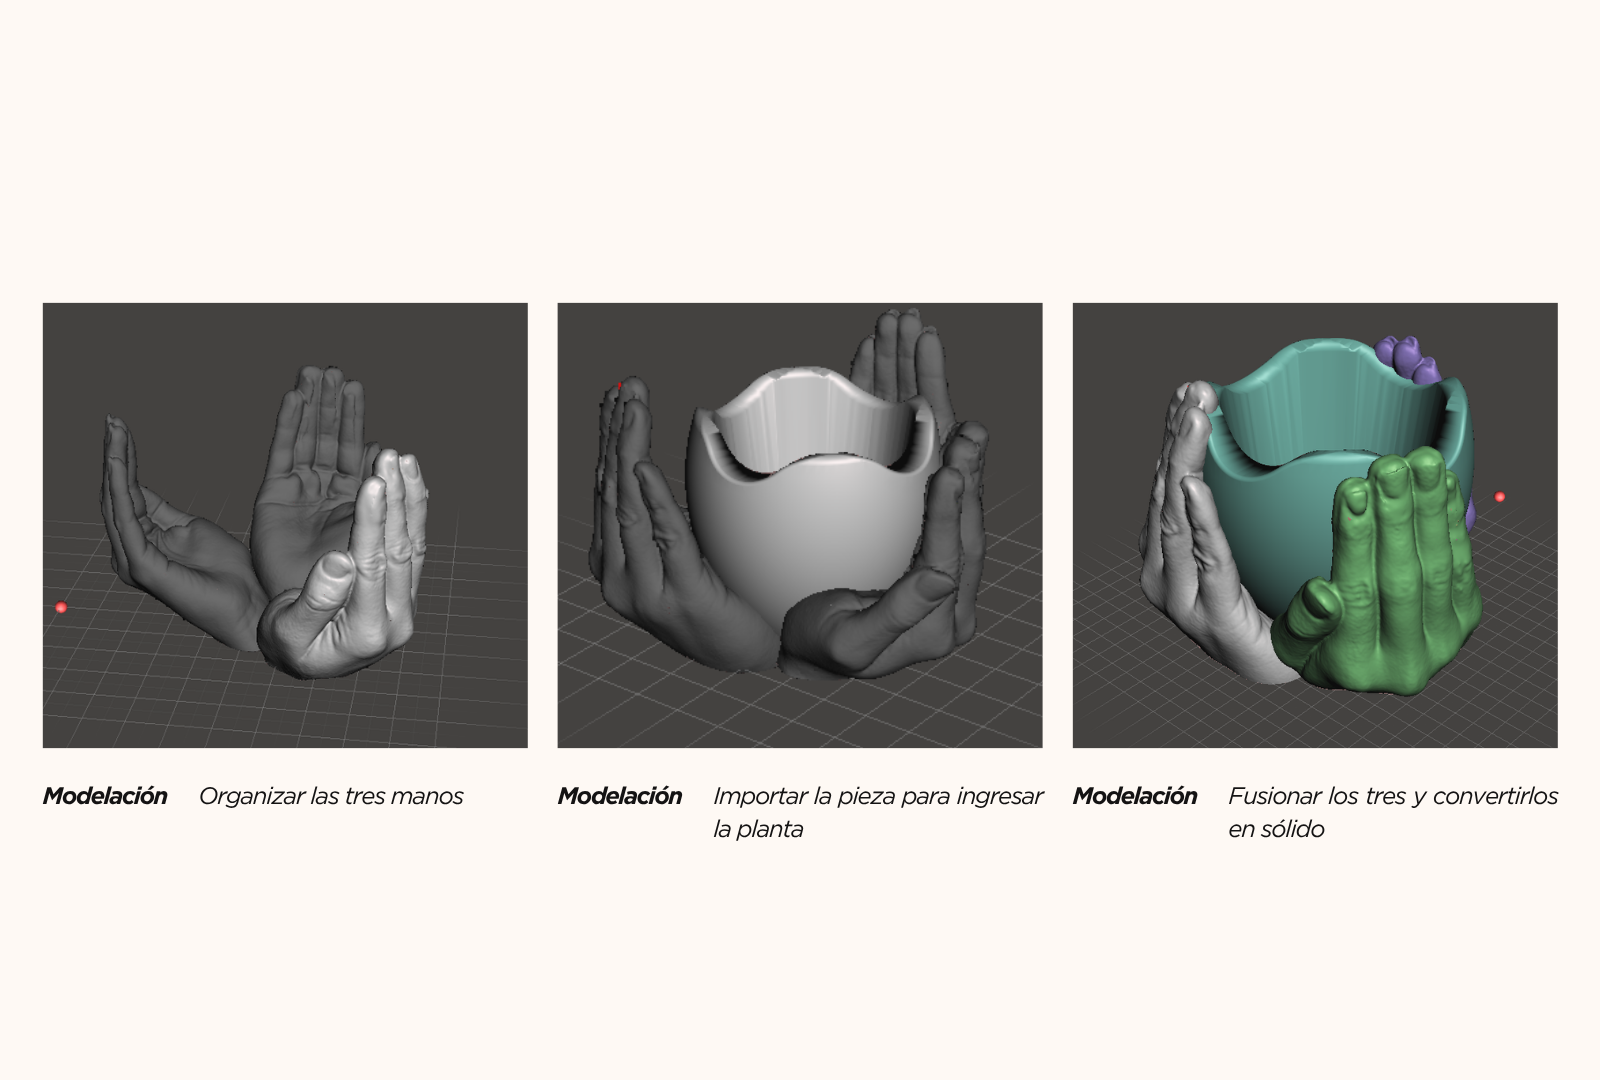
El proceso completo se diseñó en digital antes de tocar un material: de un escaneo 3D a un molde modelado en CAD, impreso en 3D, y de ahí a un molde de silicona y finalmente a una pieza vaciada en concreto.
Mi rol
Mi contribución
Trabajé el proyecto en equipo con Alejandro Rave y Esteban García, participando por igual en las tres etapas del proceso:
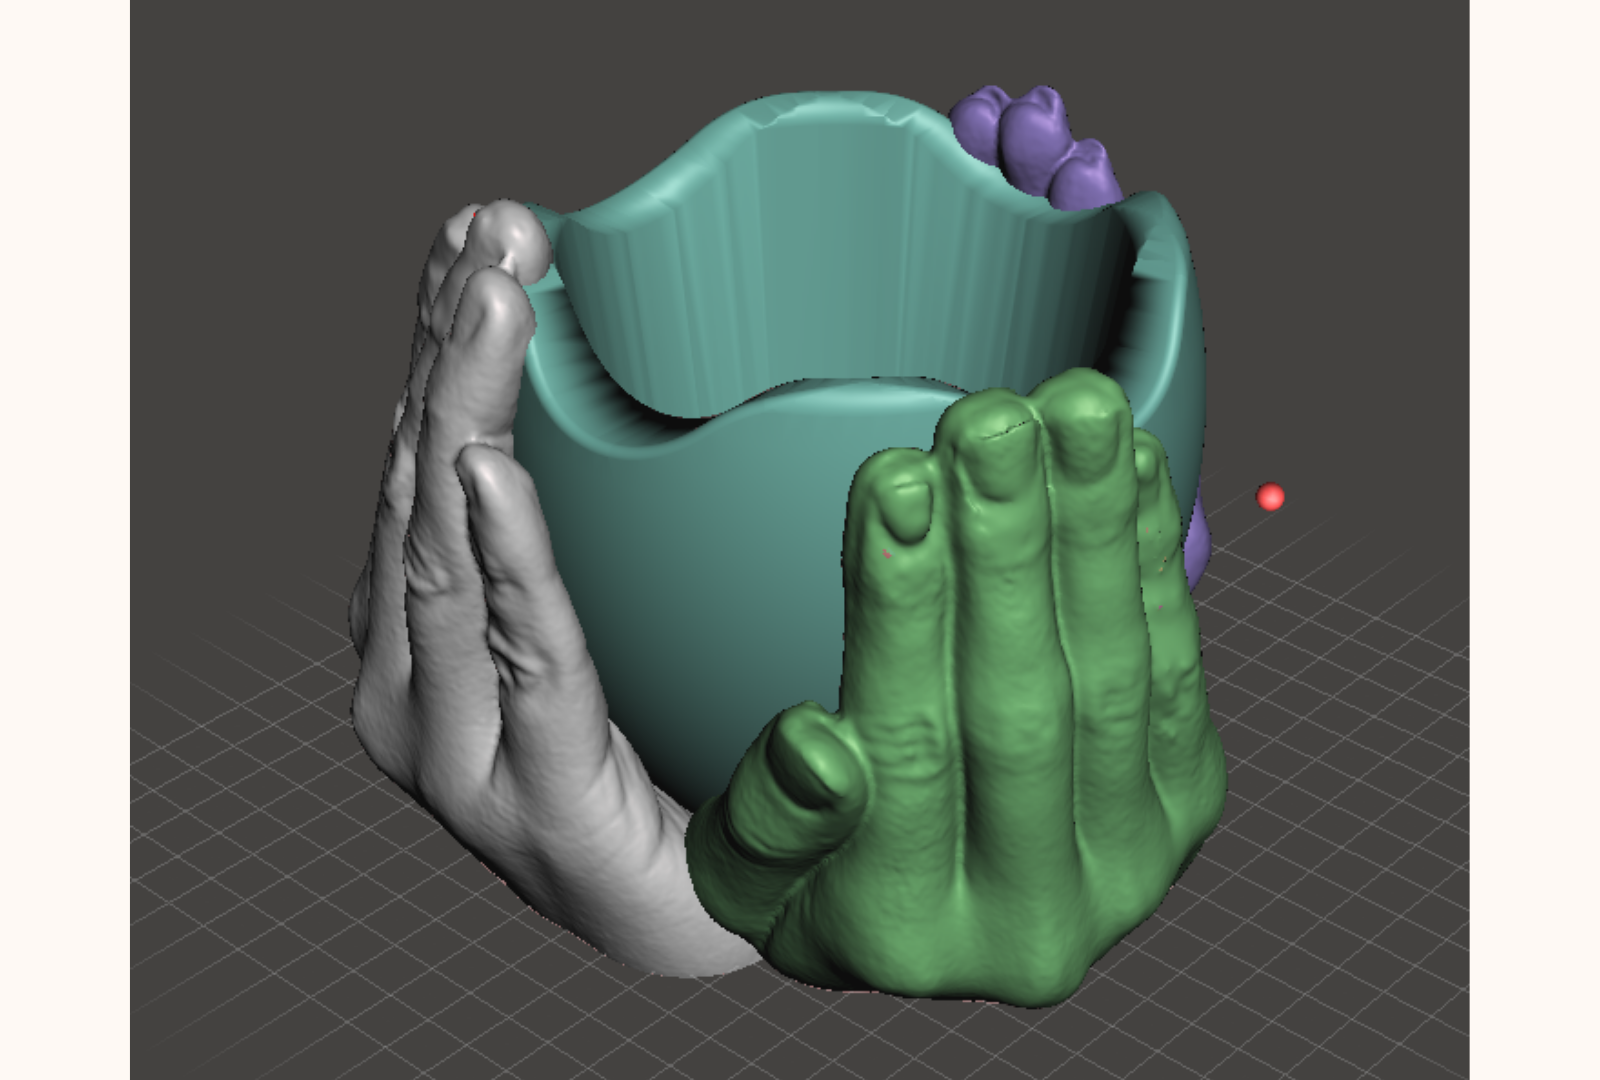
- Escaneo y modelado. Escaneamos las manos en 3D y procesé y limpié la malla resultante en Meshmixer.
- Diseño del molde. Modelé el molde en SolidWorks a partir del escaneo y lo llevamos a impresión 3D en PLA.
- Molde de silicona y vaciado. Vaciamos silicona sobre el molde impreso para obtener el molde flexible, y luego vaciamos concreto dentro de él para obtener la maceta final.
Proceso
El proceso
Todo empezó con el escaneo 3D de las manos.
El mayor reto técnico fue diseñar el molde para la silicona. La geometría de la maceta era muy compleja por la forma orgánica de las manos, y modelarla con operaciones sólidas convencionales no lograba capturarla con fidelidad.
Lo resolví modelando el molde por superficies complejas en SolidWorks, ajustando la malla del escaneo superficie por superficie hasta que calzara con la geometría real de las manos.
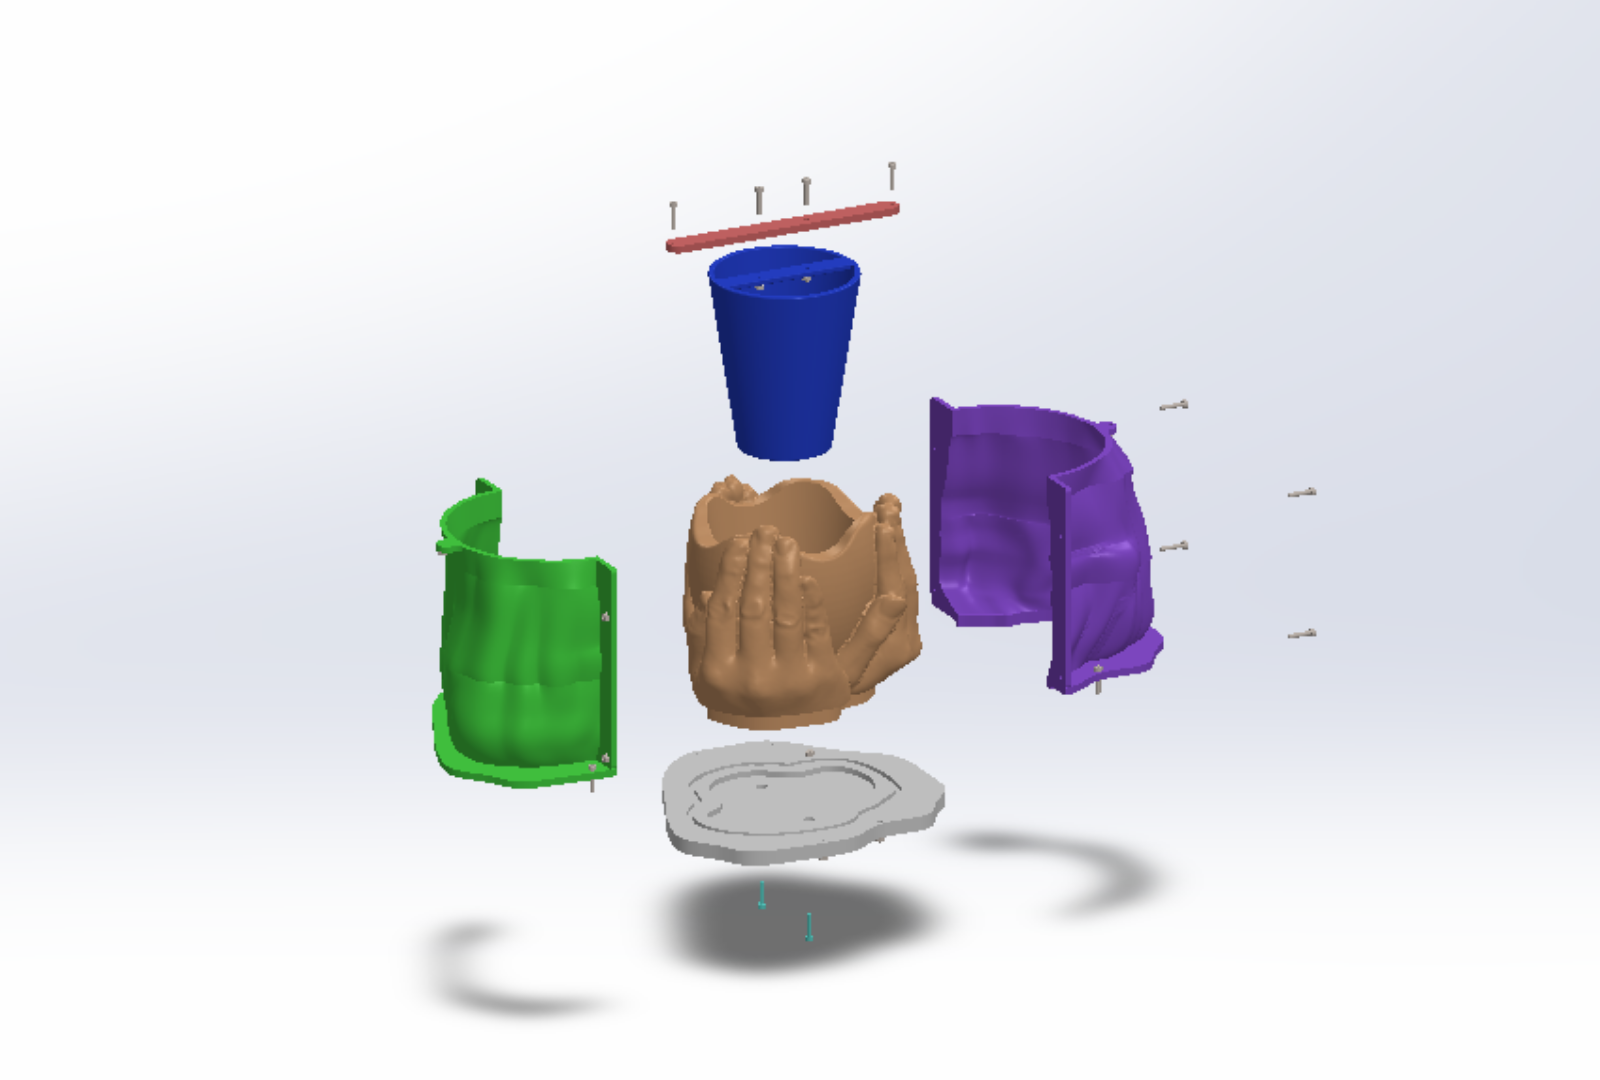
Una geometría tan orgánica como unas manos no se resuelve con sólidos: se modela superficie por superficie.
El resultado funcionó perfecto desde el primer vaciado: el molde encajó con la geometría real de las manos y permitió avanzar sin contratiempos hasta la pieza final en concreto.
Resultado
Resultado
Obtuvimos un prototipo físico terminado: una maceta de concreto con la forma exacta de las manos escaneadas, con un acabado artesanal logrado a partir de un proceso enteramente manual de molde y vaciado.
Aprendizaje
Qué aprendí
Mi mayor aprendizaje fue llevar una geometría orgánica compleja, capturada por escaneo 3D, a través de un proceso completo de manufactura análoga —molde, silicona, vaciado— sin perder fidelidad a la forma original.
Prototipo
El prototipo
La maceta pasó del escaneo digital al objeto físico como prototipo terminado en concreto.